Rover planetario
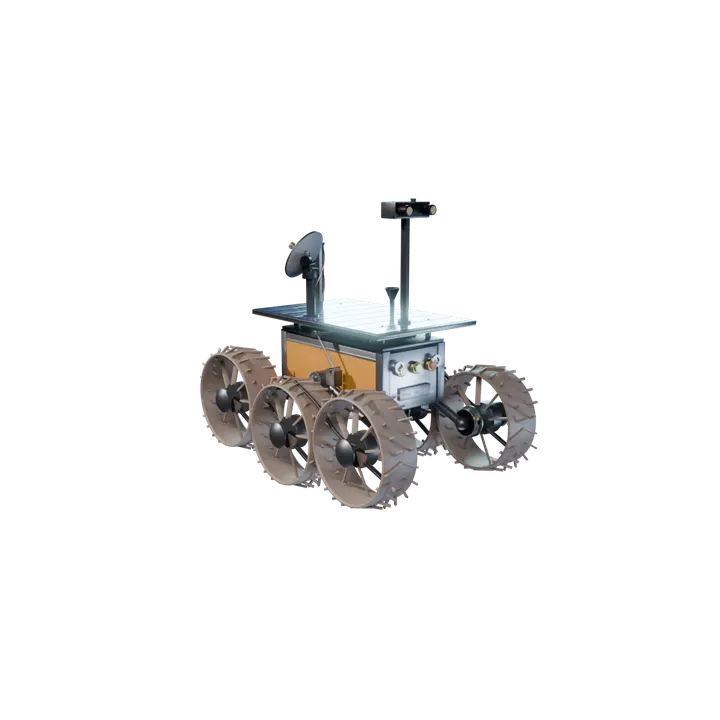
Seis ruedas, sin dirección, sin muelles
Un rover planetario de 150 kg que gira frenando un lado respecto al otro y sigue el terreno con pura geometría.
- Masa
- 150 kg
- Ruedas
- 6 × Ø 0.50 m
- Vía
- 0.80 m
- Centro de masa
- 0.40 m
Rocker-bogie
El balancín y el bogie se mueven a cada lado y una barra diferencial compensa los dos: en llano, cada rueda carga exactamente un sexto del peso.
- Topes del modelo
- 30° / 40°
- Carga en Marte
- 92.75 N
Veinte conjuntos
Tapa, electrónica, cubierta, vigas, seis ruedas con su motor y tres antenas. El chasis y el reparto de masa son supuestos ilustrativos; el total de 150 kg es del repositorio.
Un motor en cada rueda
Veinticuatro garras en V muerden el suelo suelto; cada motor da hasta 60 N·m.
- Garras
- 24 en V
- Par máximo
- 60 N·m
La Tierra y el relé
Un plato de banda X de 25 dBi habla con la Tierra y una hélice UHF con los orbitadores que pasan por encima. Por el relé llegan ~475 Mbit por sol en la simulación.
Más sistemas, la misma ingeniería
Satélites, antenas y constelaciones: explora el resto del catálogo.
Ver todos los sistemasModelo ilustrativo · cifras de la simulación del repositorio de investigación · chasis, reparto de masa, cubierta solar y cámaras: supuestos